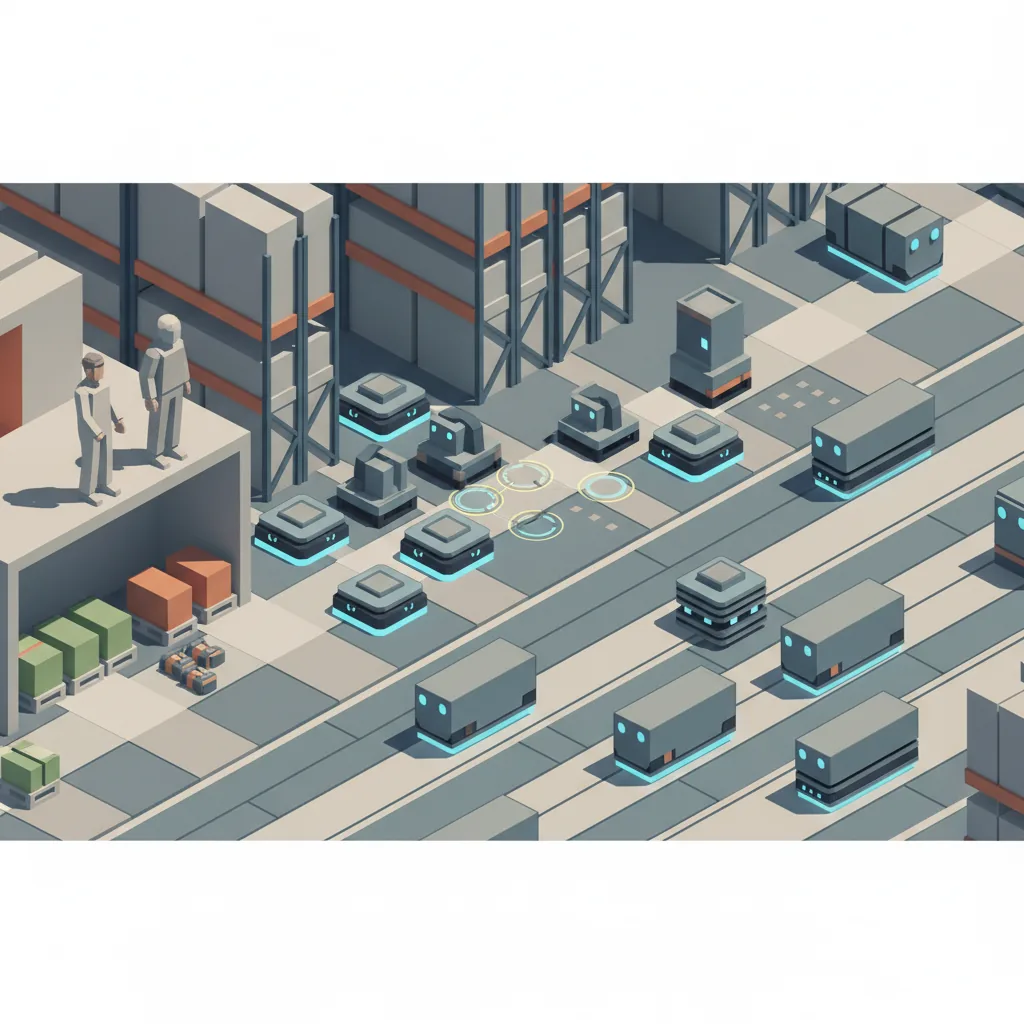
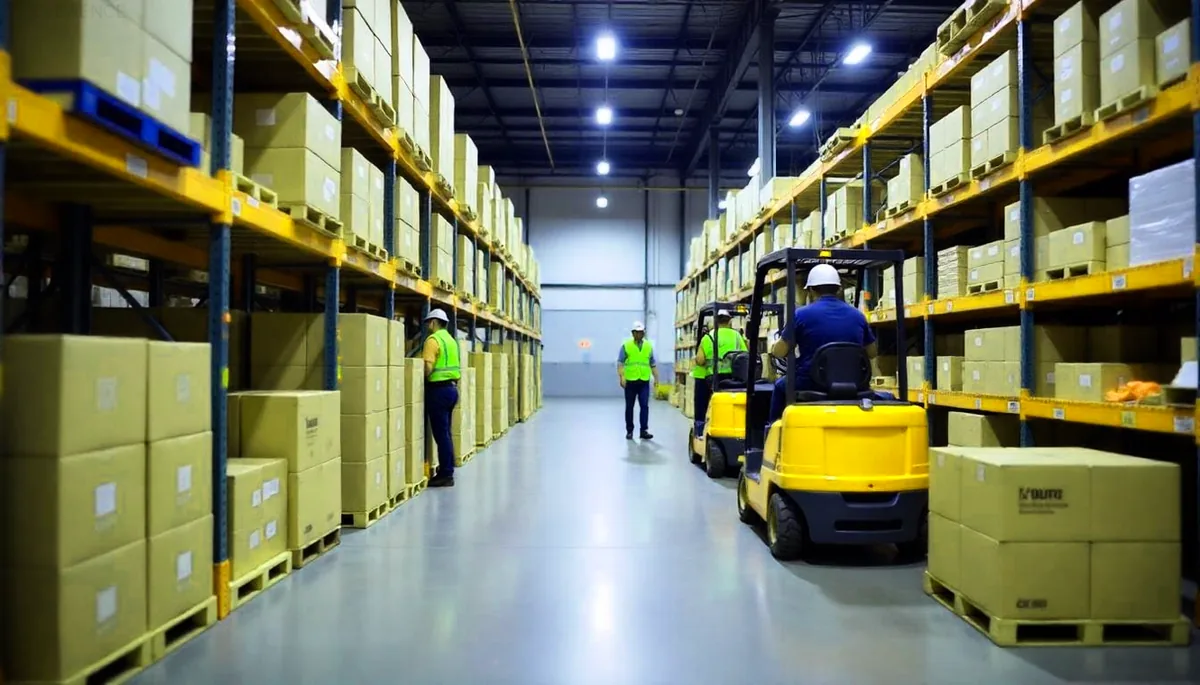
AMR и AGV роботы на складе: как выбрать автономные тележки для логистики
Обновлено:
В статье рассматриваются ключевые различия между AGV и AMR‑роботами, их навигационные технологии, требования к инфраструктуре и показатели окупаемости. Предлагаются практические критерии выбора автономных тележек для различных типов складов и примеры их применения в 2026 году.
Текущий рынок мобильных складских роботов и драйверы роста
Объём и динамика рынка
К 2026 году мобильные складские роботы (AGV и AMR) перешли из пилотных решений в массовое применение, в первую очередь из‑за острого дефицита квалифицированного персонала и необходимости ускорять отгрузки. По прогнозам, мировой объём рынка составит 2,26 млрд USD в 2026 году и вырастет до 6,78 млрд USD к 2027 году, при этом общее количество установленных единиц превысит 2,4 млн. Такой рост объясняется как расширением автоматизации в традиционных складских центрах, так и внедрением роботов в новые сценарии (кросс‑докинг, терминалы, порты).

Технологические драйверы
Ключевые технологические тенденции 2026‑2027 гг., формирующие спрос:
- Стандартизация VDA 5050 – открытый протокол, позволяющий объединять флоты AGV и AMR разных производителей в единую систему управления. Это упрощает масштабирование и снижает затраты на интеграцию.
- AI‑усиленный SLAM (V‑SLAM) – визуальная одометрия с миллиметровой точностью, способная распознавать динамические препятствия (человек, упавшая коробка, другой робот). Точность позиционирования повышает плотность размещения стеллажей и уменьшает количество простоя.
- Outdoor‑модели с классом защиты IP65‑IP67 и GPS‑навигацией – применяются в кросс‑докинге, терминалах и портовых зонах, где требуется работа в условиях пыли, влаги и температурных колебаний.
- Ужесточение кибербезопасности – обязательное шифрование трафика, соответствие ISO 3691‑4 и EU Machinery Regulation 2023/1230. Защита от удалённого вмешательства становится критически важной при подключении роботов к корпоративным сетям.
- Гибридные архитектуры Edge‑Cloud – позволяют роботам выполнять большинство вычислительных задач локально (Edge), сохраняя возможность периодической синхронизации с облачными сервисами. Это решает проблему зависимости от постоянного интернет‑соединения и снижает задержки при управлении.
Регуляторные и кибербезопасностные требования
В Европе и Северной Америке новые нормативные акты (ISO 3691‑4, EU Machinery Regulation 2023/1230) требуют от поставщиков доказательства безопасного взаимодействия роботов с людьми и другими машинами. Для соответствия этим требованиям производители внедряют:
- Защищённые каналы связи (TLS/SSL) для передачи телеметрии и команд.
- Модульные системы диагностики, автоматически фиксирующие отклонения от нормативных параметров.
- Процедуры сертификации, включающие проверку устойчивости к кибератакам и возможность быстрого обновления программного обеспечения.
Эти меры снижают риски простоя из‑за киберугроз и упрощают процесс получения разрешений в регулируемых регионах.
Ситуация в России и перспективы
В 2026 году в России около 80 % компонентов мобильных роботов импортируется из Китая. Несмотря на высокую долю импортных комплектующих, наблюдается рост локального программного обеспечения и сервисов: появляются российские системы управления (RMS), а также сервисы поддержки с гарантией SLA, что повышает доверие конечных пользователей.
К 2027 году ожидается доминирование AMR в объёмах продаж, поскольку их гибкость и способность работать без фиксированных путей лучше отвечают требованиям современных складов. Тем не менее, тяжёлые AGV‑погрузчики (грузоподъёмность 1,5–7 т) сохраняют позиции в заводах и портовых терминалах, где требуется перемещение крупногабаритных грузов по предопределённым маршрутам.
Таким образом, российский рынок следует глобальному тренду: ускоряется переход к автономным мобильным роботам, одновременно укрепляется локальная экосистема поставок и сервисов, что создаёт основу для дальнейшего роста в условиях ограниченного доступа к международным цепочкам поставок.

Техническое сравнение AGV и AMR: принципы, навигация и гибкость
Принцип работы и инфраструктурные требования
AGV (Automated Guided Vehicle) движется по заранее заданной траектории, которая формируется внешними элементами — магнитными лентами, QR‑кодами, лазерными отражателями или RFID‑метками, размещёнными на полу или в стенах. Такая разметка обязана присутствовать постоянно; любой пересмотр маршрута требует физической переделки инфраструктуры.
AMR (Autonomous Mobile Robot) не зависит от фиксированных маркеров. Робот создаёт цифровую карту помещения в реальном времени, используя SLAM‑алгоритмы и датчики (LiDAR, 3D‑камеры, ультразвуковые датчики). Для запуска достаточно лишь обеспечить покрытие Wi‑Fi/5G и разместить зарядные станции; отдельная разметка пола не требуется.
Навигация и реакция на препятствия
У AGV навигация предсказуема: робот следует по заданному пути и останавливается, если встречает препятствие, ожидая его устранения. Это упрощает программирование, но делает систему уязвимой к простым изменениям в рабочей зоне.
AMR использует динамическую навигацию. При появлении препятствия робот перестраивает маршрут «на лету», объезжает объект и продолжает выполнение задания без вмешательства оператора. Такая способность основана на постоянном обновлении карты и оценке окружающей среды.
Гибкость процессов и масштабирование
Низкая гибкость AGV обусловлена необходимостью физической перенастройки разметки при изменении логистических потоков. Масштабирование системы часто требует значительных капитальных вложений в новые магнитные ленты или метки.
У AMR гибкость значительно выше: изменение маршрутов реализуется исключительно обновлением программного обеспечения. Добавление новых пунктов доставки или перераспределение нагрузки не требует дополнительных затрат на инфраструктуру, что делает масштабирование экономически эффективным.
Сравнительная таблица (управленческий взгляд)
| Показатель | AGV | AMR |
|---|---|---|
| Навигация | Фиксированная траектория (разметка) | Карта + SLAM, динамическое построение |
| Требования к инфраструктуре | Магнитные ленты, QR‑коды, RFID, разметка пола | Wi‑Fi/5G, зарядные станции, без разметки |
| Время до запуска | Несколько месяцев (подготовка и тесты) | Несколько недель (создание карты) |
| Стоимость масштабирования | Высокая (переустановка маркеров) | Низкая (обновление ПО) |
| Уровень автономности | Ограниченный (ожидание при препятствиях) | Полностью автономный (объезд препятствий) |
Таким образом, выбор между AGV и AMR зависит от конкретных требований проекта: если необходима простая, предсказуемая система в статичной среде, предпочтительнее AGV. Для динамичных производственных площадок, где важна быстрая адаптация и минимальные затраты на инфраструктуру, более оправдано внедрение AMR.

Практические сценарии, типы роботов и требования к запуску
Типы роботов, используемых в автоматизированных складах
В современных логистических центрах применяются несколько основных категорий автономных систем:
- Платформы‑тележки – мобильные носители для перевозки паллет и контейнеров. В зависимости от способа навигации их делят на AGV (автономные транспортные средства с фиксированными маршрутами) и AMR (автономные мобильные роботы, способные прокладывать путь в реальном времени).
- Вилочные AGV (робокары) – автоматические погрузчики и штабелеры, оборудованные вилочным механизмом.
- Тягачи/буксировщики – тяжёлые AGV (до 6,8 т), предназначенные для перемещения целых цепочек тележек.
- Подборщики стеллажей (Goods‑to‑Person) – низкие AMR, поднимающие целый стеллаж к оператору, тем самым минимизируя перемещения персонала.
- ACR (Autonomous Case‑handling Robots) – компактные курьерские роботы, перевозящие коробки внутри зоны хранения.
- Динамические курьеры – специализированные устройства для доставки тары и расходных материалов к сортировочным станциям.
Каждый тип решает конкретную задачу: от перемещения тяжёлых грузов до быстрой доставки отдельных коробок в зоне подбора.
Сферы применения в 2026 году
- Фулфилмент‑центры и маркетплейсы – используют AMR‑челноки (например, решения Geek+ и Яндекс.Роботикс) в схемах Goods‑to‑Person, ускоряя сбор заказов.
- Крупный ритейл и 3PL – внедряют автоматические паллетоперевозчики и робот‑штабелеры для повышения плотности хранения и снижения нагрузки на персонал.
- Производственные линии – применяют AGV‑конвейерные тележки и тяжёлые AGV‑тягачи для непрерывного перемещения комплектующих между станциями.
- Кросс‑докинг и приёмка – используют роботизированную депаллетизацию и AMR‑подхват коробок, что сокращает время обработки входящих грузов.
- Cold‑Chain (фармацевтика) – требуют роботов, способных работать при температуре до –25 °C, обеспечивая сохранность чувствительных препаратов.
Выбор конкретного решения определяется типом грузов, требуемой скорости обработки и особенностями инфраструктуры.
Требования к площадке и ИТ‑инфраструктуре
Физические параметры
| Параметр | Требование | Примечание |
|---|---|---|
| Ровность пола | 1‑2 mm (AGV) / 2‑3 mm (AMR) на 2‑м отрезке | Обеспечивает стабильную работу навигационных датчиков |
| Уклоны | ≤ 1‑2 % | Предотвращает скольжение и повышает точность позиционирования |
| Нагрузка пола | Выдержка веса робота + груз (до 6,8 т для тяжёлых AGV) | Важно для тягачей и буксировщиков |
| Ширина проходов | ≥ 2,5 м (AGV) / ≥ 2,0 м (AMR) | Учитывает радиус разворота и манёвренность |
| Покрытие | Эпоксидное, без пыли | Снижает износ колес и сенсоров |
ИТ‑инфраструктура и интеграция
- Связь – 100 % покрытие Wi‑Fi или Private 5G, поддержка роуминга 802.11r/k/v, сервер/облако с низким пингом (< 20 мс).
- Интеграция – открытое API‑соединение между WMS и RMS, совместимость с протоколом VDA 5050, возможность обмена данными в реальном времени.
- Безопасность – 360° LiDAR, AI‑камеры, световые и звуковые сигналы, зоны замедления, автоматическая остановка при обнаружении человека.
- Зарядные станции – выделенные зоны с питанием 380 V, автоматическое подключение при низком уровне заряда.
Соблюдение этих требований минимизирует простои и обеспечивает надёжную работу автопарка.
Пилотный запуск и оценка сроков
Перед полномасштабным вводом роботов проводится пилотный проект, включающий следующие этапы:
- Создание цифровой карты помещения – параллельно с подготовкой площадки собираются данные о геометрии, расположении препятствий и зонах ограничения скорости.
- Тестирование на реальном потоке – роботы работают с текущими процессами, проверяется взаимодействие с WMS и реакция на типичные сценарии (загрузка/разгрузка, изменение маршрутов).
- Оценка «время до полной загрузки» – измеряется, сколько времени требуется, чтобы система достигла стабильного уровня производительности. Для AMR этот период обычно составляет 1‑2 недели, для AGV – 1‑2 месяца, в зависимости от сложности маршрутов и объёма интеграционных работ.
По результатам пилотного этапа формируется план масштабирования, корректируются параметры навигации и уточняются требования к инфраструктуре. Такой подход позволяет избежать дорогостоящих доработок после запуска и гарантировать ожидаемую эффективность автоматизации.
Экономика внедрения, ROI и рекомендации по выбору решения
Финансовые показатели и расчёт ROI
При планировании автоматизации следует разделить затраты на капитальные (CAPEX) и операционные (OPEX).
CAPEX включает:
- стоимость роботов (AGV / AMR);
- зарядные станции и сопутствующее оборудование;
- лицензии RMS (система управления роботами);
- подготовку пола и разметку (только для AGV);
- создание сети связи (Wi‑Fi/5G);
- услуги интегратора и обучение персонала.
OPEX состоит из:
- сервисных контрактов и технического обслуживания;
- замены аккумуляторов (срок службы ≈ 3‑5 лет);
- IT‑поддержки RMS;
- расходов на электроэнергию.
Пример расчёта окупаемости для проекта с тремя AMR:
| Показатель | Значение, руб. |
|---|---|
| CAPEX (закупка и ввод в эксплуатацию) | 12 000 000 |
| Годовой ФОТ 6 комплектовщиков (заменяемых) | 7 200 000 |
| Новый OPEX (сервис, электроэнергия и пр.) | 1 500 000 |
| Чистая экономия (ФОТ – OPEX) | 5 700 000 |
| Срок окупаемости | 12 000 000 ÷ 5 700 000 ≈ 2,1 года |
Показатель 2,1 года находится в диапазоне 1,5‑2,5 года, что считается хорошим результатом для промышленных проектов.
Капитальные затраты и масштабирование
| Характеристика | AGV | AMR |
|---|---|---|
| Стартовые затраты | Высокие (разметка помещения) | Ниже (отсутствие разметки) |
| Стоимость робота | Ниже | Выше |
| Время ввода в эксплуатацию | Долгое (необходима подготовка инфраструктуры) | Быстрое (только установка и калибровка) |
| Затраты при масштабировании | Требуется новая разметка при добавлении единиц → рост CAPEX | Достаточно купить дополнительный робот и обновить карту → минимальные дополнительные расходы |
Таким образом, при планировании роста автопарка следует учитывать, что добавление AGV приводит к повторным инфраструктурным затратам, тогда как расширение флота AMR практически не требует дополнительных инвестиций в оборудование помещения.
Стратегические и непрямые выгоды
- Пропускная способность может возрасти до +30 % за счёт более равномерного распределения задач между роботами и людьми.
- Экономия площади достигается за счёт использования узких проходов и высотных стеллажей (технология ACR).
- Снижение ошибок отбора и повышение уровня безопасности обусловлены автоматическим контролем маршрутов и ограничением человеческого фактора.
Эти выгоды трудно количественно оценить в рамках традиционного ROI, однако они существенно влияют на конкурентоспособность предприятия.
Практические рекомендации при выборе решения
- Оценка стабильности процессов – если маршруты и планировка остаются неизменными в течение многих лет, предпочтительнее AGV.
- Требования к гибкости – при частой перестройке склада, необходимости совместной работы с персоналом и изменении маршрутов лучше подходят AMR.
- Технологический аудит – проверьте состояние пола, покрытие Wi‑Fi/5G и наличие WMS с открытым API; без надёжной связи и интеграции эффективность роботов резко падает.
- Расчёт ROI по формуле:
[ \text{ROI} = \frac{\text{Годовая экономия} - \text{Новый OPEX}}{\text{CAPEX}} ]
- Учет рисков 2026‑2027 гг. – кибербезопасность, санкционные ограничения и доступность запчастей. Приоритетным считается выбор локального поставщика и заключение сервисных контрактов с гарантией поставки комплектующих.
- Гибридный флот – сочетание тяжёлых AGV‑погрузчиков и гибких AMR‑подборщиков, управляемых единой RMS‑платформой (поддержка стандарта VDA 5050), позволяет объединить преимущества обеих технологий и оптимизировать затраты на масштабирование.
Часто задаваемые вопросы
Чем отличаются AGV и AMR по способу навигации?
AGV (Automated Guided Vehicle) движется только по заранее размеченным маршрутам — магнитные ленты, QR‑коды, RFID‑метки или лазерные отражатели. AMR (Autonomous Mobile Robot) использует SLAM‑технологии, LiDAR, 3‑D‑камеры и ИИ‑алгоритмы, самостоятельно строит цифровую карту помещения и выбирает оптимальный путь в реальном времени.
Какой тип роботов подходит для стабильных процессов, а какой — для динамичных складов?
AGV идеальны для монотонных производств и складов с неизменными маршрутами (транспорт тяжёлых паллет, постоянные конвейерные линии). AMR лучше справляются с переменчивой планировкой, частыми перестановками стеллажей, совместной работой людей и техники, а также с задачами «товар‑к‑человеку» в e‑commerce‑центрах.
Какие инфраструктурные требования нужны для запуска AGV и AMR?
- Пол: ровный, нескользкий, отклонения ≤ 1–3 мм на 2 м; выдерживает нагрузку робота.
- Разметка: обязательна только для AGV (магнитные ленты, QR‑коды, RFID).
- IT‑связь: покрытие Wi‑Fi/Private 5G 100 % без «мертвых зон», поддержка быстрых роумингов (802.11r/k/v).
- Интеграция: RMS‑система должна обмениваться заданиями с WMS/ERP через открытый API (желательно VDA 5050).
- Безопасность: 360° LiDAR/камеры, световые и звуковые сигналы, сценарии остановки/замедления при обнаружении людей.
Как быстро оценить экономическую эффективность проекта?
- CAPEX — стоимость роботов, зарядных станций, софта, инфраструктуры и услуг интегратора.
- OPEX — экономия на ФОТ, снижении брака, энергосбережении минус расходы на обслуживание, замену батарей и ИТ‑поддержку.
- ROI = (Годовая экономия – Новый OPEX) ÷ CAPEX.
- Срок окупаемости = CAPEX ÷ Годовая чистая экономия. В 2026 году считается приемлемым срок окупаемости 1,5–2,5 года.
Какие основные риски возникают при внедрении и как их минимизировать?
- Остановка производства: планировать запуск в ночные/выходные смены, использовать пилотный проект на ограниченной зоне.
- Скрытые издержки: проводить предварительный аудит пола, проверять износ колес и контактов зарядных станций, обеспечить наличие локальных запасных частей.
- Интеграционный «зоопарк»: выбирать решения, совместимые с протоколом VDA 5050, и работать с интегратором, предоставляющим единое окно управления (Fleet Orchestration).
- Кибербезопасность: использовать роботов с предустановленным шифрованием трафика, соответствием ISO 3691‑4 и новым регламентам ЕС/ISO, а также локальными серверами для RMS.
- Гибкость инфраструктуры: предпочтительно инвестировать в AMR, так как их масштабирование требует лишь программных изменений, а не физической перекладки разметки.